INDAIR
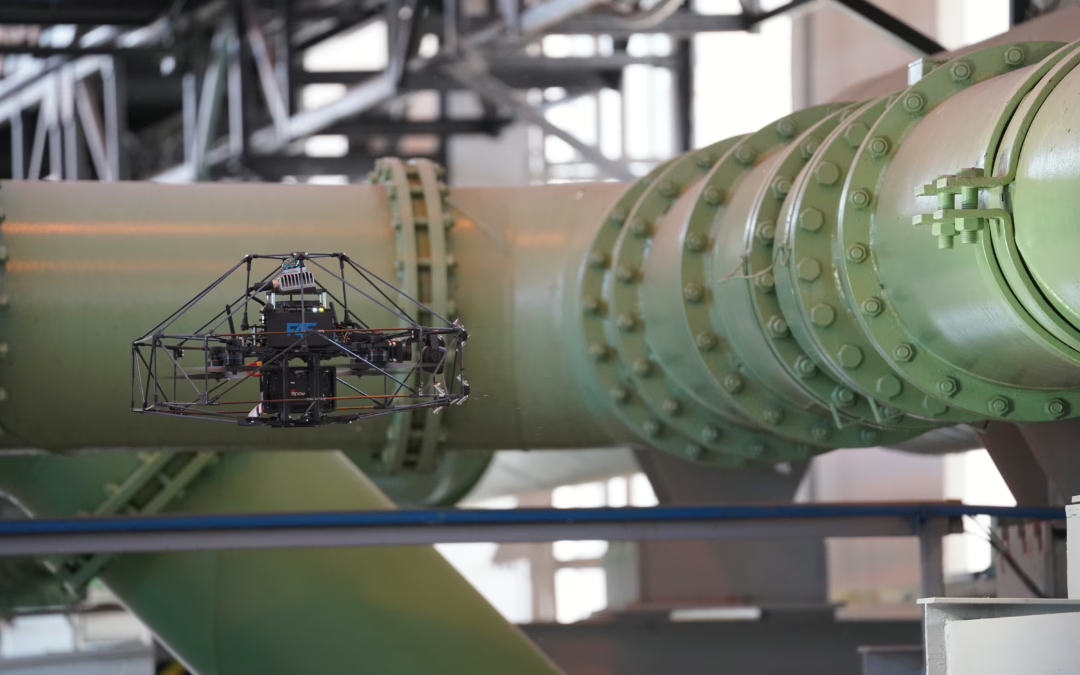
Drone Research Project Outcome INDAIR FW10010379-V6 Methodological guide on the use of unmanned helicopters for inspecting the interiors of industrial buildings at power plants FW10010379-V6 Metodická příručka k užití bezpilotních helikoptér v rámci úlohy inspekce...
INDAIR
Drone Research Project Outcome INDAIR FW10010379-V5 Prototype of an unmanned helicopter optimized for performing autonomous inspection missions in complex environments FW10010379-V5 Prototyp bezpilotní helikoptéry optimalizované pro vykonávání autonomních inspekčních...
INDAIR
Drone Research Project Outcome INDAIR FW10010379-V3 SW for autonomous inspection via unmanned helicopters FW10010379-V3 SW pro autonomní realizaci inspekčních misí pomocí bezpilotního prostředku TAČR Program: TAČR FW – TREND, Podprogram 1 “Technologičtí lídři”,...
INDAIR
Drone Research Project Outcome INDAIR FW10010379-V4 Uživatelský SW pro specifikaci inspekčních misí, interakci s navrženým systémem bezpilotní helikoptéry a vizualizaci letových a dokumentačních dat FW10010379-V4 User interface SW for specifying inspection missions,...
INDAIR
Drone Research Project Outcome INDAIR FW10010379-V1 Algoritmy pro automatickou vizuální detekci defektů FW10010379-V1 Algorithms for automatic visual defect detection TAČR Program: TAČR FW – TREND, Podprogram 1 “Technologičtí lídři”, Soutěž 10. VS Programu na podporu...
INDAIR
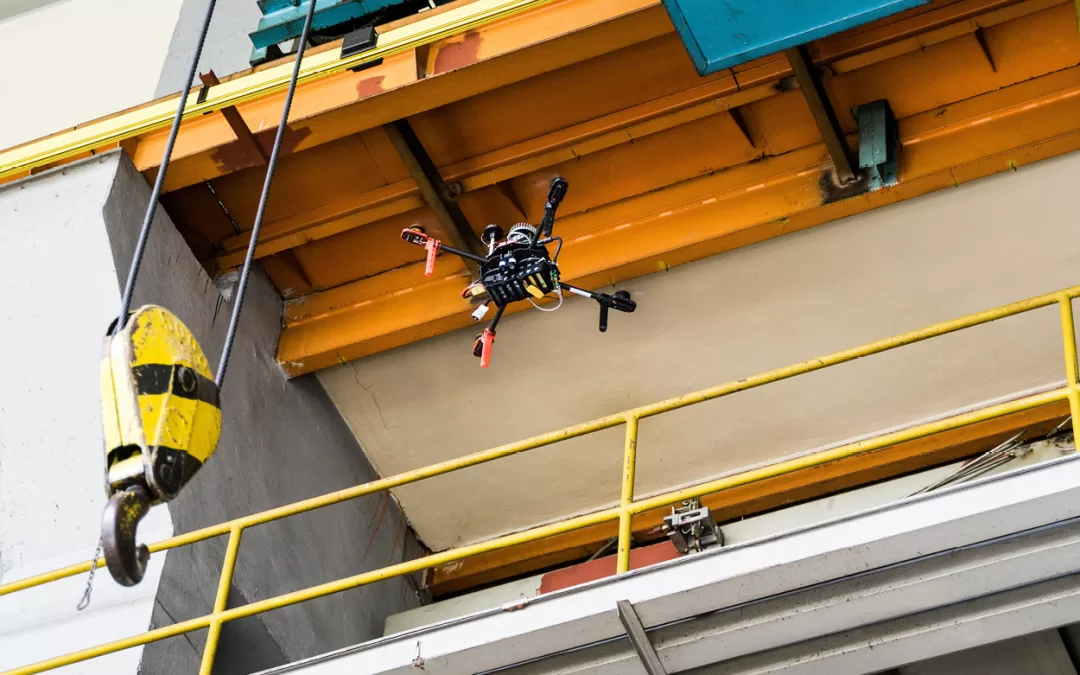
Drone Research Project Outcome INDAIR FW10010379-V7 Funkční vzorek řídicí jednotky dronu FW10010379-V7 Functional sample of drone flight control unit TAČR Program: TAČR FW – TREND, Podprogram 1 “Technologičtí lídři”, Soutěž 10. VS Programu na podporu...
